전체 사례No. 050
Insilico, 로봇은 두고 조율 층만 에이전트로
에이전트 다섯이 실험을 짜고 연구자는 세 지점만 확인
- 사례 번호
- 050
- 1차 출처
- Company press release
- 원문 게시
- 2026-05-06
요약
- Insilico가 자동화 실험실을 운영하는 에이전트 체계 LabClaw를 내놓았습니다.
- 에이전트 다섯이 실험을 조율하고 연구자는 세 지점에서 결정을 확인했습니다.
- 자동화 기계가 이미 있어도 그 사이를 잇는 조율 층을 얹어야 사람이 풀려납니다.
로봇 팔이 멈추지 않는 실험실에서도 사람은 왜 계속 바빴을까요
시험관에 액체를 옮겨 담는 액체 취급 장비, 고속 대량 스크리닝 플랫폼, 일정한 온도와 습도를 유지하며 세포를 키워 내는 자동 세포 배양 시스템이 실험실에 들어오면 연구자의 일손은 크게 줄어들 것만 같습니다. 실제로 이런 자동화 장비들은 실험 처리량을 크게 끌어올렸고, 사람이 손으로 피펫을 쥐고 반복 작업할 때 생기던 체계적인 오차를 줄여 주었습니다.
하지만 기계가 아무리 정밀하게 움직여도 실험실 안 연구자들의 발걸음은 여전히 분주했습니다. 기계는 늘었지만 중간 실패 시의 개입, 기능 섬 사이의 조율과 추적, 장비와 데이터의 단절 같은 수작업이 기계 주변에 그대로 남았기 때문입니다. 기계는 정해진 규칙대로만 움직였고, 장비마다 뱉어 내는 데이터는 제각각 흩어졌습니다.
홍콩 증시에 상장된(HKEX: 3696) Insilico Medicine은 스스로를 “임상 단계의 생성형 AI 기반 신약 개발 회사”라고 소개합니다. Longevity.Technology에 따르면 2014년에 설립된 이 회사는 2025년 조달 금액 기준으로 홍콩에서 가장 큰 바이오 기업공개(IPO)를 치렀습니다. 회사 소개 페이지에서는 자사의 플랫폼 Pharma.AI를 바탕으로 한 “엔드투엔드 생성형 AI 기반 바이오 기업”임을 강조합니다. 즉, 인공지능 모델로 신약 후보 물질을 발굴하는 일은 이번 변화 이전부터 이 회사의 뼈대였습니다.
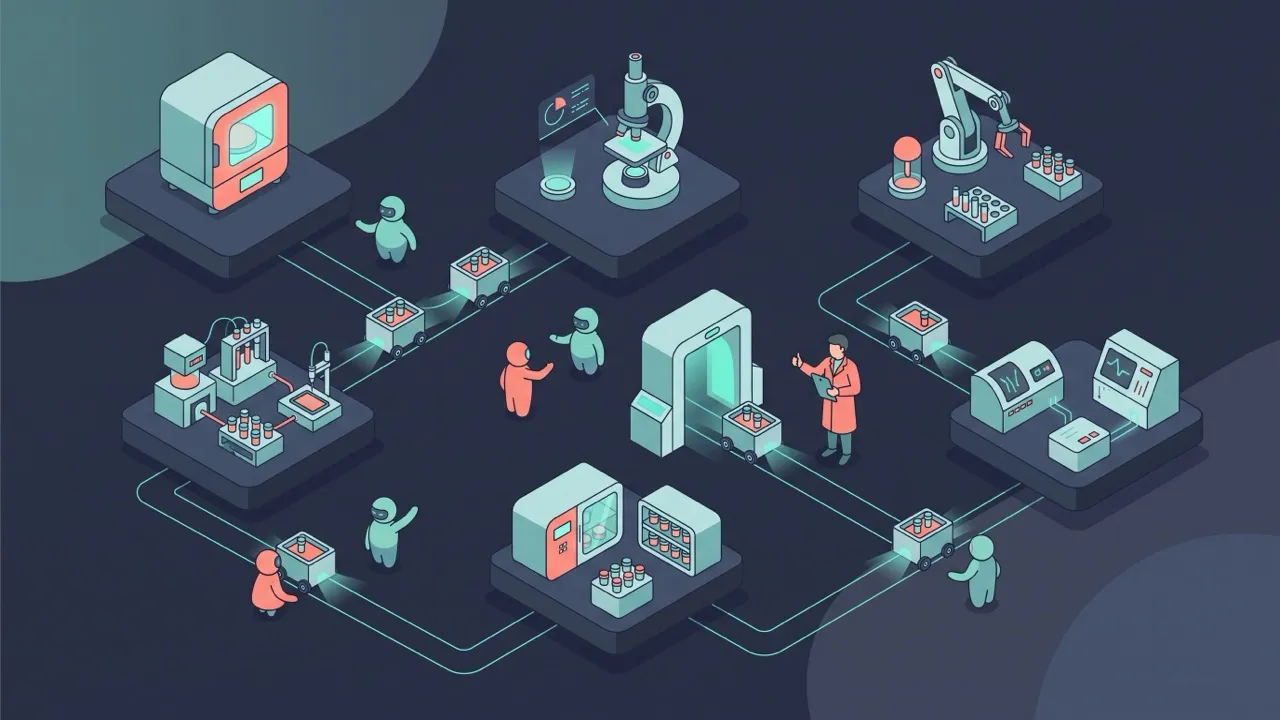
이들이 이미 갖추어 둔 완전 자동화 실험실 LifeStar2에는 세포 배양, 고속 대량 스크리닝, 차세대 염기서열 분석(NGS, 유전체 정보를 대량으로 빠르게 읽어 내는 기술) 등 서로 다른 역할을 맡은 여섯 개의 기능 섬(functional islands)과 수십 대의 장비가 돌아가고 있었습니다. 기능 섬 사이로는 무인 운반차(AGV)가 부지런히 시료를 실어 날랐습니다. 그러나 인공지능이 후보 물질을 예측하고 로봇이 시약을 다루는 환경에서도, 실험 전체를 하나의 흐름으로 굴리는 과정에는 여전히 사람의 손이 필요했습니다.
Insilico는 2026년 5월 6일 보도자료를 통해 이 문제를 해결하기 위한 지능형 실험실 운영체제 LabClaw를 발표했습니다. 보도자료는 이 변화를 두고 “자동화에서 자율로” 나아가는 단계라고 설명했습니다. 실험실의 하드웨어를 바꾸지 않고, 소프트웨어 층위에서 로봇과 데이터의 조율 권한을 다섯 인공지능 에이전트에게 넘긴 것입니다.
자동화 기계 사이에 남겨진 세 가지 병목
Insilico는 자동화 실험실을 이미 갖춘 바이오 업계가 진정한 자율 운영으로 넘어가지 못하는 이유로 세 가지 병목을 꼽았습니다. 이는 특정 실험실만의 문제가 아니라 업계 전반에 걸쳐 나타나는 구조적 마찰이었습니다.
첫 번째 문제는 작업 흐름의 경직성이었습니다. 기존의 자동화 실험실은 사람이 미리 프로그래밍해 둔 고정된 절차에 따라 움직였습니다. 하지만 생물학 실험에는 수많은 환경 변수가 작용합니다. 중간 단계에서 예기치 않은 오류가 나거나 품질 관리(QC) 수치에서 이상이 감지되면, 유연하게 대처하지 못하는 시스템은 동작을 멈추고 연구자가 직접 개입해 손을 대기만을 기다려야 했습니다.
두 번째 문제는 데이터 고립이었습니다. 실험 장비들이 쏟아내는 방대한 결과 데이터는 분석 장치 안에만 갇혀 있었습니다. 실험 결과를 자동으로 해석하고 다시 윗단의 인공지능 가설 생성 모델로 보내 주는 피드백 경로가 없다 보니, 하류 단계의 통계 분석이나 상류 단계의 인공지능 추론과 실시간으로 이어지지 못했습니다. 기계는 데이터를 뽑아내고 있었지만, 그 데이터는 제때 쓰이지 못한 채 고여 있었습니다.
세 번째 문제는 높은 조율 비용이었습니다. 실험실 안에는 여러 기능 섬이 독립적으로 존재합니다. 서로 다른 기능 섬을 오가는 다단계 실험을 여전히 사람이 손수 짜고 추적해야 했고, 그 결과 연구가 아닌 일에 많은 시간이 들어갔습니다. 연구자가 과학적 고민에 써야 할 시간이 연구 외적인 일정 관리와 심부름에 소모되고 있었던 셈입니다.
과거에는 신약 후보 표적을 찾기 위해 수많은 논문과 문헌을 사람이 손으로 검토하고 근거를 정리해야 했습니다. Insilico의 IT 시니어 디렉터 Lin Sha는 LabClaw의 핵심 의미는 연구자들의 초점을 다시 짜는 데 있다고 짚었습니다. 시간이 드는 표준 작업과 지루한 일정 조율을 시스템이 넘겨받아 “지치지 않는 연구 부조종사” 역할을 해 주어야 한다는 문제의식이 출발점이었습니다.
하드웨어를 바꾸지 않고 운영체제만 얹었습니다
Insilico는 실험실의 기계를 새로 사들이는 대신 기존 장비들을 소프트웨어로 묶어 내는 방식을 택했습니다. 보도자료에 따르면 LabClaw는 회사의 완전 자동화 실험실인 LifeStar2를 보완하도록 설계되었으며, 네 개의 기존 층을 하나로 잇습니다.
첫째 층은 회사가 자체 개발한 인공지능 표적 발굴 플랫폼 PandaOmics입니다. 둘째 층은 앞서 언급한 LifeStar2의 자동화 실험 하드웨어로, 여섯 개 기능 섬과 수십 대의 장비, 섬 사이를 오가는 무인 운반차를 아우릅니다. 셋째 층은 자재와 시료 현황을 기록하는 실험실 정보 관리 시스템 LIMS이며, 넷째 층은 다차원 데이터 분석 파이프라인입니다.
회사는 이 설계를 “AI의 사고, 자동화된 실행, 사람의 감독”이라는 세 기둥으로 요약했습니다. 머리로 생각하는 일은 인공지능 플랫폼이 맡고, 손발이 되어 움직이는 일은 로봇이 맡으며, 전체 방향을 지켜보고 결정하는 일은 사람이 맡는 분업 구조입니다.
이 체계 위에서 실제로 움직이는 주체는 다섯 협업 인공지능 에이전트와 이들이 사용하는 스물여덟 개 전문 스킬 모듈입니다. 에이전트들은 정해진 역할을 나눕니다.
- Science Analyst: PandaOmics와 여러 지식 베이스를 검색하여 타당한 근거와 함께 신약 표적을 제안합니다.
- Experiment Coordinator: 선정된 표적을 실제 실험실에서 수행할 수 있는 작업 절차로 바꾸고 전체 실행을 지휘합니다.
- QC Inspector: 과정 내내 환경 변수와 세포 상태를 감시합니다.
- Orchestration Expert: 보도자료에 이름만 나오고 구체적인 역할은 설명되지 않았습니다.
- Data Specialist: 보도자료에 이름만 나오고 구체적인 역할은 설명되지 않았습니다.
보도자료에서는 Orchestration Expert와 Data Specialist의 구체적인 작동 방식을 이름 외에 상세히 밝히지는 않았으며, 에이전트들이 어떤 거대언어모델을 기반으로 구동되는지도 공개하지 않았습니다. 하지만 다섯 에이전트가 톱니바퀴처럼 맞물려 문헌 탐색부터 물리적 실행, 품질 감시까지 이어받는 구조를 만들었습니다.
실험 설계 방식도 바뀌었습니다. 연구자가 복잡한 프로그래밍 코드를 짤 필요 없이 일상적인 자연어로 연구 목표를 입력하면, 에이전트가 목표를 이해하고 표적 선정부터 시약 준비, 장비 구동, 데이터 분석에 이르는 전체 작업 흐름을 알아서 구성합니다. 작업 흐름은 레고 블록처럼 맞춰 쓸 수 있는 스무 개의 모듈형 단계로 이루어져 있습니다. 이 단계들은 인공지능·계산 서비스, 시료·재료 준비, 자동 실험 실행, 데이터 분석·보고서 생성, 알림·협업이라는 다섯 영역을 아우릅니다.
자주 쓰는 실험을 위해 여덟 가지 표준 템플릿도 마련되었습니다. 표적 검증, 유전자 편집 기술인 CRISPR를 활용한 바이오마커 검증, 고속 대량 스크리닝, 히트 분자 발굴, 표현형 안전성 평가, LifeStar2 운영, LIMS 재료 준비 상태 점검, 데이터 분석 템플릿이 그것입니다. 연구자들은 시스템과 대화하며 자신만의 템플릿을 새로 만들 수도 있고, 이를 비공개로 두거나 동료들과 공유할 수 있습니다.
자율 운영 안에서 사람의 결정을 지키는 안전장치
인공지능 에이전트에게 실험실 지휘봉을 넘길 때 가장 큰 걱정은 통제력 상실입니다. 시약과 세포는 한 번 오염되거나 잘못 다루면 되돌릴 수 없고, 비용 손실도 큽니다. Insilico는 이를 막기 위해 가벼운 Agent-Guard 구조를 적용했다고 설명했습니다. 회사는 이를 “제약 업계 최초의 실험실 자율 시스템”이라고 불렀습니다.
이 구조의 기본 원리는 에이전트가 안전한 경계선 안에서만 자율적으로 행동하게 하는 것입니다. 모든 상태 변경은 백엔드 시스템에서 타당성을 먼저 검증받아야 하며, 사람 연구자의 확인을 거치도록 설계되었습니다. 시스템 곳곳에 마련된 내장 체크포인트를 통해 연구자는 자신의 전문 지식을 반영하거나, 가상 스크리닝 변수와 실험 프로토콜의 수치를 미세하게 조정할 수 있습니다. 중요한 갈림길마다 사람이 개입하는 Human-in-the-Loop 승인 장치를 두어 과학적 엄밀함과 규제 요건을 충족하도록 한 것입니다.
실제 시스템에서는 이 과정이 정교한 권한 관리 형태로 돌아갔을 가능성이 높습니다. 에이전트가 자료를 조사하고 실험 계획 초안을 짜는 작업은 자유롭게 하되, 물리적 자원을 소모하는 단계로 넘어갈 때는 백엔드가 LIMS의 자재 재고와 프로토콜 허용 범위를 검사하고 연구자의 승인 신호를 기다렸을 것입니다.
Lin Sha는 이 안전장치의 본질을 명확히 짚었습니다. “Human-in-the-Loop 장치는 과학자가 의사결정의 중심에 남게 합니다. 반복적인 피펫 작업에서 뛰어난 두뇌를 풀어 주어 과학적 가설을 세우고, 복잡한 데이터에서 통찰을 뽑고, 새로운 전략을 설계하는 데 힘을 쏟게 합니다.” 로봇과 에이전트가 사람을 대체하는 것이 아니라, 사람이 결정에만 집중할 수 있도록 궂은일을 걷어 내는 방식입니다.
에이전트와 연구자가 실제로 협업한 노화 방지 표적 프로젝트
보도자료에 소개된 노화 방지 표적 발굴 사례를 보면 이 체계가 실제로 어떻게 굴러가는지 한눈에 보입니다. 이 프로젝트는 세 단계로 진행되었습니다.
첫 번째 단계는 표적 선정입니다. 연구팀이 화면을 통해 대화형 인터페이스로 연구 목적을 입력했습니다. 그러자 Science Analyst 에이전트가 즉각 PandaOmics와 여러 지식 베이스를 탐색했습니다. 에이전트는 가능성이 가장 높은 상위 스무 개 표적을 골라내고, 각 표적의 점수, 기존 연구 대비 새로움에 대한 평가, 이미 알려진 약물과의 연관성 정보를 한 화면에 정리해 제시했습니다. 연구자는 화면을 보며 제안된 스무 개 표적 목록을 최종 확인했습니다.
두 번째 단계는 실험 설계와 실행이었습니다. 목록이 확정되자 Experiment Coordinator 에이전트가 일곱 단계로 이루어진 표준 작업 절차(SOP)를 자동으로 세우고 지휘하기 시작했습니다. 필요한 자재가 LIMS에 준비되어 있는지 점검하는 일부터 시작해 세포 배양, 유전자 편집, 고함량 이미징 장비 구동까지 차례로 이어졌습니다. 이 장비들이 돌아가는 동안 QC Inspector 에이전트는 장비 내부의 환경 수치와 세포의 건강 상태를 쉼 없이 감시했습니다.
만약 이 과정에서 이상 징후가 발견되었다면 어떻게 처리되었을까요? 실제 운영에서는 QC Inspector가 임계값을 벗어난 수치를 감지했을 때 즉각 작업을 일시 중단하고 알림 협업 모듈을 통해 연구자에게 문제 상황과 대안을 보고했을 것입니다. 과거처럼 연구자가 배양기 앞을 서성이며 실패를 뒤늦게 알아차리는 것이 아니라, 시스템이 이상 원인을 정리해 보고하면 연구자가 재실험 여부를 승인하는 방식으로 바뀌었을 가능성이 높습니다.
세 번째 단계는 분석과 피드백입니다. 장비가 플레이팅, 형질주입, 이미징을 마치자 시스템이 계산을 시작했습니다. 유전자 편집 효율과 세포의 표현형 점수를 자동으로 계산해 데이터베이스로 실시간 전송했고, 신약 후보 표적들의 중요도 순위를 즉시 다시 매겼습니다.
이 모든 과정에서 연구자가 개입해 결정을 내린 순간은 단 세 번의 중요한 지점뿐이었습니다. 첫 번째는 시스템이 제안한 스무 개 표적 목록을 화면에서 승인한 순간이었습니다. 나머지 두 번의 승인 지점이 어디였는지는 보도자료에 구체적으로 적혀 있지 않지만, 물리적 시약이 투입되기 직전 실험 절차를 승인하는 단계와 계산이 끝난 분석 데이터를 최종 데이터베이스에 반영하기 직전 단계였을 것으로 짐작됩니다. 연구자가 세 번 고개를 끄덕이는 동안, 나머지 수많은 조율과 실행은 에이전트와 기계가 끝마쳤습니다.
실험실 데이터가 다시 인공지능을 가르칩니다
이 시스템에서 가장 눈여겨볼 대목은 실험실 안에서 나온 결과가 다시 인공지능 모델로 곧장 흘러 들어가는 닫힌 순환 고리(closed-loop)입니다.
이전에는 로봇이 실험을 끝내도 그 결과가 파일 형태로 컴퓨터 구석에 남겨져 있었습니다. 하지만 LabClaw 체계에서는 CRISPR 편집 효율 분석, 유전자 발현량을 재는 정량 PCR 검사인 RT-qPCR 계산, NGS 품질 관리 데이터 분석이 자동으로 끝납니다. 그리고 이 검증된 데이터는 지체 없이 상류의 표적 발굴 플랫폼 PandaOmics로 다시 전송됩니다.
실제로는 Data Specialist 같은 에이전트가 분석 파이프라인을 거친 결과값 중 품질 기준을 통과한 데이터만 추려 PandaOmics의 표적 데이터베이스를 갱신했을 것입니다. 실패한 실험 데이터로 인해 유망한 표적의 순위가 부당하게 깎이지 않도록 검증 단계를 거쳐 기록을 보정하는 방식입니다.
회사는 이를 “계산 예측에서 습식 실험 검증, 모델 최적화로 이어지는 순환”이라고 설명했습니다. 컴퓨터 안에서 가설을 세우고, 실제 시약과 세포를 쓰는 습식 실험실에서 이를 검증한 뒤, 그 결과로 다시 모델을 정교하게 다듬는 과정입니다. 인공지능이 실험실에서 돌아온 실제 물리적 피드백을 학습 재료로 삼으면서, 다음번에는 더 유망한 신약 표적과 분자를 한층 높은 정확도로 짚어 낼 수 있게 됩니다. 기계가 일하고 사람이 정리하던 데이터가, 이제는 인공지능 모델 자체를 단련하는 먹이가 되는 구조입니다.
연구자의 일상은 어떻게 달라졌을까요
회사의 설명에 따르면 LabClaw 도입 이후 업무의 역할은 다음과 같이 나뉩니다.
신약 후보 표적의 근거를 모으는 일에서 연구자는 더 이상 수많은 논문을 손으로 뒤적이며 근거 자료를 메모하지 않습니다. Science Analyst 에이전트가 플랫폼과 지식 베이스를 뒤져 일목요연하게 보고서를 올리면, 연구자는 그 목록을 검토하고 확인 버튼을 누릅니다.
실험 작업 흐름을 짜는 일도 달라졌습니다. 미리 프로그래밍된 고정 절차를 따르다 중간에 오류가 나면 사람이 뛰어가 수습하던 방식에서 벗어났습니다. 이제는 연구자가 자연어로 목표를 제시하면 에이전트가 흐름을 스스로 짜고, QC Inspector가 실행 과정을 실시간으로 지켜봅니다.
기능 섬 사이의 물류와 일정 조율 역시 사람의 손을 떠났습니다. 서로 다른 기능 섬 사이의 일을 사람이 손수 짜고 추적하던 일은 에이전트가 LIMS와 장비, 운반차를 직접 호출해 제어하는 방식으로 바뀌었습니다.
실험이 끝난 뒤의 데이터 처리도 마찬가지입니다. 생성된 데이터가 상류 인공지능 모델과 단절된 채 흩어져 있던 과거와 달리, 이제는 분석 결과가 자동으로 계산되어 PandaOmics로 실시간 전송되고 표적의 우선순위가 실시간으로 갱신됩니다.
결과적으로 연구자의 역할은 실험실 장비를 운영하고 일정을 조율하던 관리자에서, 중요한 지점마다 결정을 내리고 파라미터를 미세 조정하는 최종 의사결정자로 올라섰습니다.
Alex Zhavoronkov 창업자 겸 최고경영자(CEO)는 이 변화의 무게를 다음과 같이 밝혔습니다. “LabClaw는 연구개발 효율을 높일 뿐 아니라 연구 패러다임의 격상이며, 과학자를 무거운 실험 조율과 과정 조정에서 풀어 더 창의적인 과학적 판단과 연구에 힘을 쏟게 합니다.” 그는 앞으로 여러 실험실 간의 협업 체계, 환경 변화에 적응하는 최적화 능력, 규제 준수 체계를 더욱 강화해 나갈 것이라고 덧붙였습니다.
이 사례를 바라볼 때 염두에 둘 점
LabClaw의 사례는 인상적이지만, 보도자료를 읽을 때 몇 가지 한계와 맥락을 짚어 볼 필요가 있습니다.
무엇보다 구체적인 성과 지표가 공개되지 않았습니다. 시간 절감 폭이나 비용 절감액, 전체 처리량 증가율, 실험 오류 감소율, 시스템을 거쳐 간 총 프로젝트 수 같은 객관적인 정량 수치는 발표에 포함되지 않았습니다. 회사가 제시한 효율 관련 언급은 표적 발굴 사례에서 “몇 주 걸리던 생물학 배경 조사를 몇 분으로 압축했다”는 표현과, 품질 감시를 통해 “실험 조작에서 오는 데이터 변동을 크게 줄였다”는 설명 두 가지뿐이며 구체적인 측정 근거는 제시되지 않았습니다.
또한 이 시스템은 바닥부터 모든 것을 새로 지어 올린 마법이 아닙니다. 이 체계가 작동하려면 사전에 이미 완비된 완전 자동화 로봇 실험실 LifeStar2, 자재와 시료를 추적하는 LIMS, 기능 섬 사이를 잇는 무인 운반차, 그리고 자체 인공지능 표적 발굴 플랫폼 PandaOmics가 미리 존재해야만 했습니다. 고도화된 하드웨어 인프라와 기반 소프트웨어가 닦여 있지 않은 조직이라면 에이전트를 도입하더라도 당장 조율할 대상이 마땅치 않습니다.
아울러 보도자료 안에서 사람의 승인을 설명하는 두 문장의 관계도 모호한 구석이 있습니다. 한쪽에서는 “모든 상태 변경은 사람이 확인한다”고 밝히면서, 다른 한쪽 사례에서는 “세 번의 중요한 지점에서만 결정한다”고 설명하고 있어 구체적인 운영 규칙이 어떻게 나뉘는지 완벽히 드러나지는 않았습니다. QC Inspector가 이상을 잡아냈을 때 실제로 어떤 세부 조치가 취해지는지, 시스템이 Insilico 자체 실험실을 넘어 외부에도 적용되고 있는지, 몇 명의 연구팀이 이 시스템을 활용하고 있는지도 이번 발표에는 담기지 않았습니다.
실험실 밖의 기업들이 얻을 수 있는 힌트
신약을 직접 개발하지 않는 기업이라도 Insilico의 이번 실험에서 얻을 수 있는 통찰은 뚜렷합니다.
많은 기업이 업무 효율화를 위해 자동화 도구를 들여옵니다. 고객 응대 챗봇을 붙이고, 데이터를 정리하는 로봇 프로세스 자동화(RPA)를 깔고, 사내 전사적 자원 관리(ERP) 시스템을 정비합니다. 하지만 개별 기계와 소프트웨어가 아무리 똑똑해져도 구성원들의 피로는 쉽게 줄어들지 않습니다. 기계 A의 결과를 복사해 소프트웨어 B에 붙여 넣고, 중간에 오류가 나지 않는지 감시하고, 여러 부서의 처리 일정을 조율하는 일은 고스란히 사람의 몫으로 남아 있기 때문입니다. 진정한 병목은 개별 작업의 속도가 아니라 작업과 작업 사이를 잇는 조율 비용에서 발생합니다.
Insilico는 값비싼 로봇 팔을 더 들여오는 대신, 기존 장비들 위에 에이전트라는 조율 층을 한 겹 얹었습니다. 일상적인 언어로 명령을 받아 작업 순서를 짜고, 자원을 배분하고, 결과를 거두어 상위 시스템으로 돌려보내는 지휘자 역할을 소프트웨어에 맡겼습니다. 그리고 사람은 모든 과정을 붙들고 늘어지는 대신, 자원이 투입되고 방향이 꺾이는 몇 군데의 길목에서만 승인 버튼을 누르도록 설계했습니다.
여러분의 조직에서도 이미 도입된 훌륭한 시스템들이 서로 고립된 채, 그 사이를 사람이 발로 뛰며 메우고 있지는 않습니까. 기계를 더 늘리기 전에, 그 기계들을 하나로 엮어 스스로 돌아가게 만드는 조율 층을 어떻게 짤 것인가. Insilico가 보여 준 실험실의 자율화는 모든 사무실과 현장이 마주하고 있는 다음 질문이기도 합니다.
출처
- Insilico Medicine — Advancing Drug Discovery from Automation to Autonomy: Insilico Medicine Announces LabClaw the Intelligent System (보도자료) — https://insilico.com/news/tmikccj2f1-advancing-drug-discovery-from-automation — 2026-05-06
- Insilico Medicine — About — https://insilico.com/about — 2026-10-22 확인
- Longevity.Technology — Insilico Medicine lists on Hong Kong Stock Exchange in 2025’s largest biotech IPO — https://longevity.technology/news/insilico-medicine-lists-on-hong-kong-stock-exchange-in-2025s-largest-biotech-ipo/ — 2026-01-02